E koho i ka'ōlelo
Ma ke ʻano o ka ʻimi kūʻokoʻa a me ka automation ʻoihana, ʻo ka paʻakikī o ka hele ʻana i ka lepo hohonu e hōʻike ana i kekahi o nā pilikia mechanical koʻikoʻi. ʻOiai e hāʻawi ana nā huila i ka wikiwiki ma ka lepo paʻa, hāʻule pinepine lākou i ka wā e lilo ai ka ʻili i kahi slurry semi-wai.

ʻO ka Pōmaikaʻi Kumu o nā Track Robot Nui ma nā Kaiapuni Haʻahaʻa
I ka wā e hālāwai ai ke kahua robotic i ka lepo hohonu, ʻo ka mea keakea kino mua ʻo ia ka nele o ka ikaika ʻoki ʻili. Hoʻopili nā huila kuʻuna i ka nui holoʻokoʻa o ka mīkini ma luna o kekahi mau ʻāpana liʻiliʻi liʻiliʻi, e hana ana i ke kaomi nui i lalo. I loko o ka lepo, ua ʻoi aku kēia kaomi ma mua o ka hiki ʻana o ka lepo, a hiki i ke pohō koke. ʻO ka hoʻokomo ʻana o nā ala lopako nui hoʻololi maoli i kēia ʻano hoʻoikaika ma ka puʻunaue ʻana i ke kaumaha o ke kaʻa ma kahi ākea ākea ākea. ʻO kēia māhele e hoʻohaʻahaʻa i ke kaomi honua i kahi pae ʻoi aku ka māmā ma mua o kahi kapuaʻi kanaka, e ʻae ana i ka robot e "holo" ma luna o ka lepo ma mua o ka wili ʻana.
Ma waho aʻe o ka hāʻawi ʻana i ke kaumaha maʻalahi, ʻo ke ʻano mau o kahi ʻōnaehana track e hāʻawi i kahi alahaka kūpaʻa ma luna o nā ʻano like ʻole o ka ʻāina. ʻOiai e piʻi ka huila i waho o kēlā me kēia ala liʻiliʻi e hana ai, ʻo kahi ala lōʻihi e hoʻopaʻa i kēia mau āpau, e mālama ana i kahi pae o ka paʻa i mea koʻikoʻi no nā mea ʻike a me nā mea hana maʻalahi. ʻAʻole pili wale kēia pono mechanical i ka noho pololei; e pili ana i ka mālama pono o ka ikehu. Ma ka hōʻemi ʻana i ka hohonu o ke kahe ʻana o ke ala, ʻaʻole pono ke kaʻa e hakakā mau i ka hopena "bulldozing" i hana ʻia i ka wā e pahu ai ka huila i ka lepo i mua o kona ala.
ʻO ka ʻepekema Material o nā Tracks Tank Rubber no nā Robots
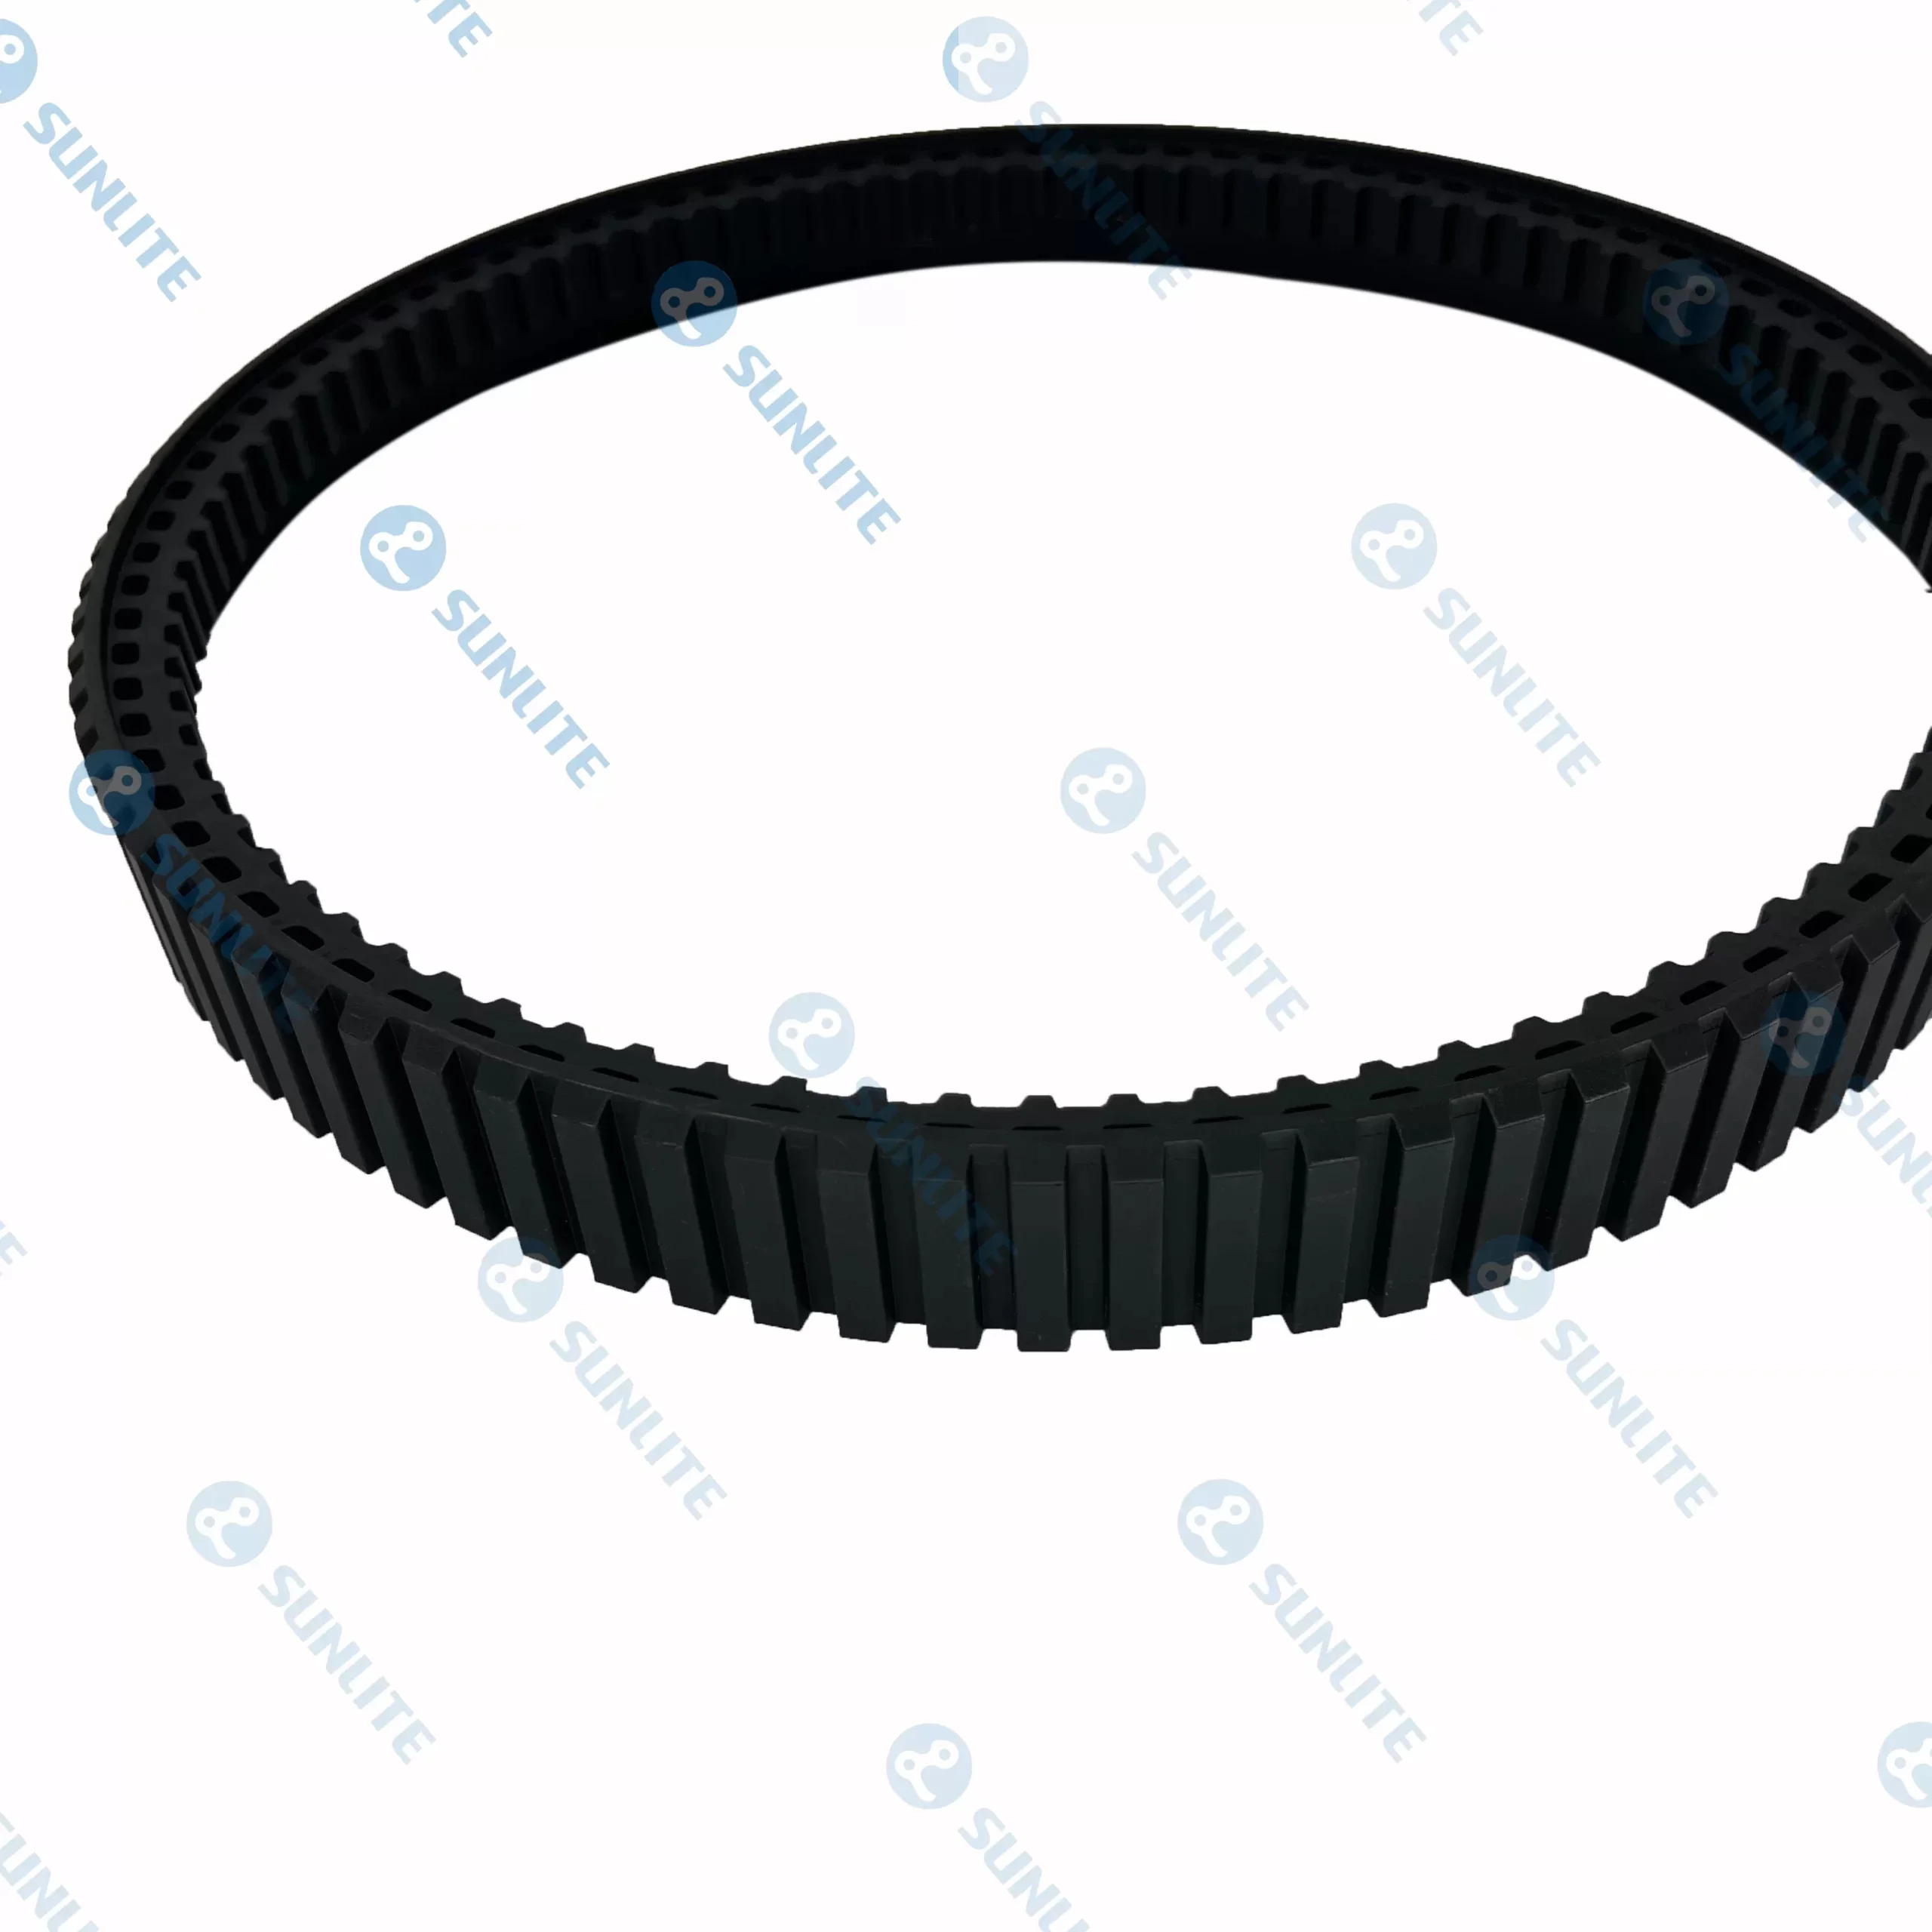
Hoʻopili nui ʻia ka maikaʻi o kahi ʻōnaehana i nānā ʻia e kona haku ʻana. I nā robotics hou, ka neʻe ʻana i ka nā pahu pahu pahu no nā lopako ua hoʻololi i ka pili ʻana o kēia mau mīkini me ka honua palupalu. ʻAʻole like me nā ala kila i hoʻohana ʻia i ka hana koʻikoʻi, hāʻawi nā mea hoʻohui i kahi kaulike kūʻokoʻa o ka maʻalahi a me ka paʻa. ʻO ka elasticity o ka lāʻau e hiki ai i ke ala ke hoʻololi iki a puni nā mea pale i lalo e like me nā pōhaku a i ʻole nā aʻa i hūnā ʻia i loko o ka lepo, e hōʻoia ana i ka nui o ka ʻili e pili ana i ka lepo i nā manawa a pau.
Eia kekahi, ua hoʻolālā pinepine ʻia nā ala ʻōpala me nā hiʻohiʻona hehi kūikawā e hoʻomaʻemaʻe iā ʻoe iho. ʻO kekahi o nā pilikia nui loa i ka lepo hohonu ʻo ia ka "hoʻopaʻa ʻana," kahi e hoʻopiha ai nā hakahaka ma waena o nā lugs i nā ʻōpala, e hoʻohuli i ke ala i kahi kāʻei paheʻe. Hoʻohana ʻia nā ala ʻōpala kiʻekiʻe i kahi geometry kikoʻī e loli i ka wā e hoʻopuni ai ke ala i ka sprocket drive, e hoʻokuʻu pono i ka lepo a mālama i ka "nahu" e pono ai no ka holomua i mua. He mea ʻokoʻa koʻikoʻi kēia hiki ke hoʻomaʻemaʻe iā ia iho no nā robots e hana ana ma nā ʻāina wai mamao a i ʻole nā wahi pōʻino i kahe i ka wai kahi hiki ʻole ke mālama lima.
Hoʻonui i ka Traction me nā Track Caterpillar no nā Robots
ʻO ka paʻakikī mechanical o nā ala enuhe no nā lopako hāʻawi i kahi kiʻekiʻe o ka huki ʻana i hiki ʻole i nā huila ke hoʻohālikelike. I loko o kahi ʻōnaehana huila, inā nalowale hoʻokahi a ʻelua paha huila, hiki ke hoʻopilikia ʻia ka misionari holoʻokoʻa. ʻO ka ʻokoʻa, hoʻohana ka ʻōnaehana track i nā kakini o nā lugs a i ʻole "grousers" i ka manawa like. ʻOiai ʻo ka ʻaoʻao mua o ke ala e hakakā nei i kahi ʻāpana palupalu o ka lepo, e hoʻomau ʻia ka ʻaoʻao hope me ka ʻāina, e hāʻawi ana i ka pono e huki ai i ka robot.
Hoʻonui ʻia kēia hoʻopaʻa ʻana e ka lōʻihi o ka pili honua. No ka mea e hele ana ke alahele ma kahi ʻāpana nui o ka chassis o ka robot, hiki iā ia ke loaʻa ke kūʻai ma nā ʻano like ʻole o ka lepo. I loko o ka lepo hohonu, ʻaʻole like ke kūlike o ka lepo. Loaʻa paha ka pālolo paʻa a i ʻole nā ʻōpala i hoʻopaʻa ʻia ma lalo o ka ʻili. Hoʻolālā ʻia nā ʻūhā hohonu o nā ʻōnaehana ʻano anuhe e hiki ai i ka papa wai luna e ʻike i ka substrate paʻa ma lalo, e hōʻoia ana i ka hoʻololi ʻana o ka torque mai nā kaʻa i ka neʻe laina.
Mechanical hilinaʻi o ka Robot Tank Tracks ma Extreme Humidity
ʻO ka hana ʻana i ka lepo hohonu e pili ana i ka hoʻokele ʻana i ka ʻili; pono ia e pale i nā ʻāpana o loko mai ke komo ʻana o ka wai a me ka grit. ʻO ka hoʻolālā o nā pahu pahu lopako hoʻokomo pinepine i nā ʻōnaehana hoʻopaʻa paʻa a me nā huila hoʻokele i hoʻoikaika ʻia i kūkulu pono ʻia e kū i ke ʻano abrasive o ka wai lepo. ʻAʻole wai wale ka lepo; ʻo ia ka hoʻokuʻu ʻia ʻana o nā ʻāpana liʻiliʻi e hiki ke hana e like me ke one ma nā ʻāpana neʻe.
ʻO ka pā i hāʻawi ʻia e kahi ʻōnaehana track i hoʻolālā maikaʻi ʻia e kōkua i ka pale ʻana i nā axles a me nā kaʻa mai ka ʻike pololei ʻana i ke kaiapuni. Ma ka hoʻohana ʻana i kahi ʻōnaehana sprocket-and-link a i ʻole sprocket-and-belt ʻōnaehana, mālama ʻia ka hāʻawi ʻana i ka mana ma luna o ka ʻāpana hohonu o ka lepo. ʻO kēia kūlana kaʻa kiʻekiʻe e hōʻemi i ka pilikia o ke kaʻa kaʻa kaʻa e hoʻopaʻa ʻia i lalo a hopu ʻia paha e nā mana hoʻoheheʻe i loko o ka lepo mānoanoa, palolo-kaumaha. ʻAe ia i ka hoʻohui ʻana o ka ʻae honua kiʻekiʻe no ka chassis waena, e pale ana i ka "lolo" a me ka lako mana mai ka hoʻolulu ʻana.
ʻO ka Evolutionary Future of Tank Treads no Robots
Ke holomua nei ka naʻauao artificial a me ka ʻenehana sensor, ʻoi aku ka nui o ke koi no ka neʻe ʻana o ke kino hilinaʻi. Hiki i ka lopako ke loaʻa i nā algorithms ʻimi ʻimi ala ʻoi loa ma ka honua, akā inā hāʻule kāna locomotion kino i nā haneli mua o kahi puʻu, ua pau ka misionari. ʻO kēia ke kumu hehi pahu no nā lopako e hoʻomau i kahi ʻāpana mua o ka noiʻi no nā ʻenekinia. Ke ʻike nei mākou i ka puka ʻana mai o nā ala akamai e hiki ke hoʻoponopono i ko lākou ʻāʻī ʻana a i ʻole kā lākou ʻaoʻao e pili ana i nā manaʻo mai nā mea ʻike lepo.
Aia ka wā e hiki mai ana o ka hoʻokele ʻāina lepo i ka male ʻana o kēia polokalamu holomua me ka physics mau ʻole o ke ala. Ma ka hoʻohana ʻana i nā ʻano mea paʻakikī a me ka geometry adaptive, hiki i ka hanauna hou o nā robots ke hoʻololi mai ke kahua paʻa paʻa i ka lepo hohonu me ka ʻole o ka pau ʻana o ka pono. Eia nō naʻe, ʻo ke kumu kumu ka mea like: ʻo ke ala he ala hiki ke lawe pū me ia. I loko o kahi honua kahi i ʻike ʻole ʻia ai ka lepo a hohonu ka lepo, ʻo ka hiki ke waiho i kou ala ponoʻī ka mea maikaʻi loa.
I ka hopena, ʻo ka hoʻoholo ʻana e hoʻohana i kahi kaʻa kaʻa i hoʻopaʻa ʻia he hoʻoholo e pili ana i nā kānāwai kumu o ka mīkini lepo. ʻO kahi pahu hulina liʻiliʻi a hoʻopakele paha a i ʻole he mea hoʻokele ʻoihana nui, ʻo ka ʻili o ka ʻili, nā wahi traction redundant, a me ke kūpaʻa waiwai o nā ʻōnaehana i hoʻopaʻa ʻia e hōʻoia i ka lepo hohonu he mea keakea e hele ai, ʻaʻole he pahele e makaʻu ʻia. ʻO ka huakaʻi ʻenekinia mai nā huila maʻalahi a i nā ʻōnaehana paʻakikī a me nā ʻōnaehana anuhe e hōʻike ana i ko mākou hiki ke hoʻokele i nā kaiapuni paʻakikī loa ma ka Honua.

Ma ke ʻano o ka ʻimi kūʻokoʻa a me ka ʻenehana ʻenehana, ʻo ka paʻakikī o ka hele ʻana i ka lepo hohonu e hōʻike ana i kekahi o nā pilikia mechanical koʻikoʻi.