E koho i ka'ōlelo
ʻO ka hoʻonui wikiwiki ʻana o ka ʻoihana robotics ua neʻe loa ma mua o nā prototypes laboratory standardized. I kēia lā, hoʻonoho ʻia nā ʻōnaehana autonomous i nā kaiapuni mai nā keʻena noiʻi sub-zero arctic a i nā ala wela wela o nā mea kanu hoʻoheheʻe ʻoihana. ʻO ke kikowaena o kēia hoʻonui ʻana ke kikowaena koʻikoʻi ma waena o ka mīkini a me ka lepo. ʻOiai e loaʻa ana nā haʻina waho, ke piʻi aʻe o nā ala ʻōpala maʻamau ua lilo ia i kumu wehewehe no nā ʻoihana e ʻimi nei e hoʻonui i ka traction, ka lōʻihi, a me ka pono o ka ikehu. ʻO ka hoʻolikelike ʻana i nā ʻano mekini o kahi ʻōnaehana kaʻa e hōʻoia i ka neʻe wale ʻana o ka lopako, akā e hana ana me ka pololei o ka ʻoki ʻana i kāna hana keaka.
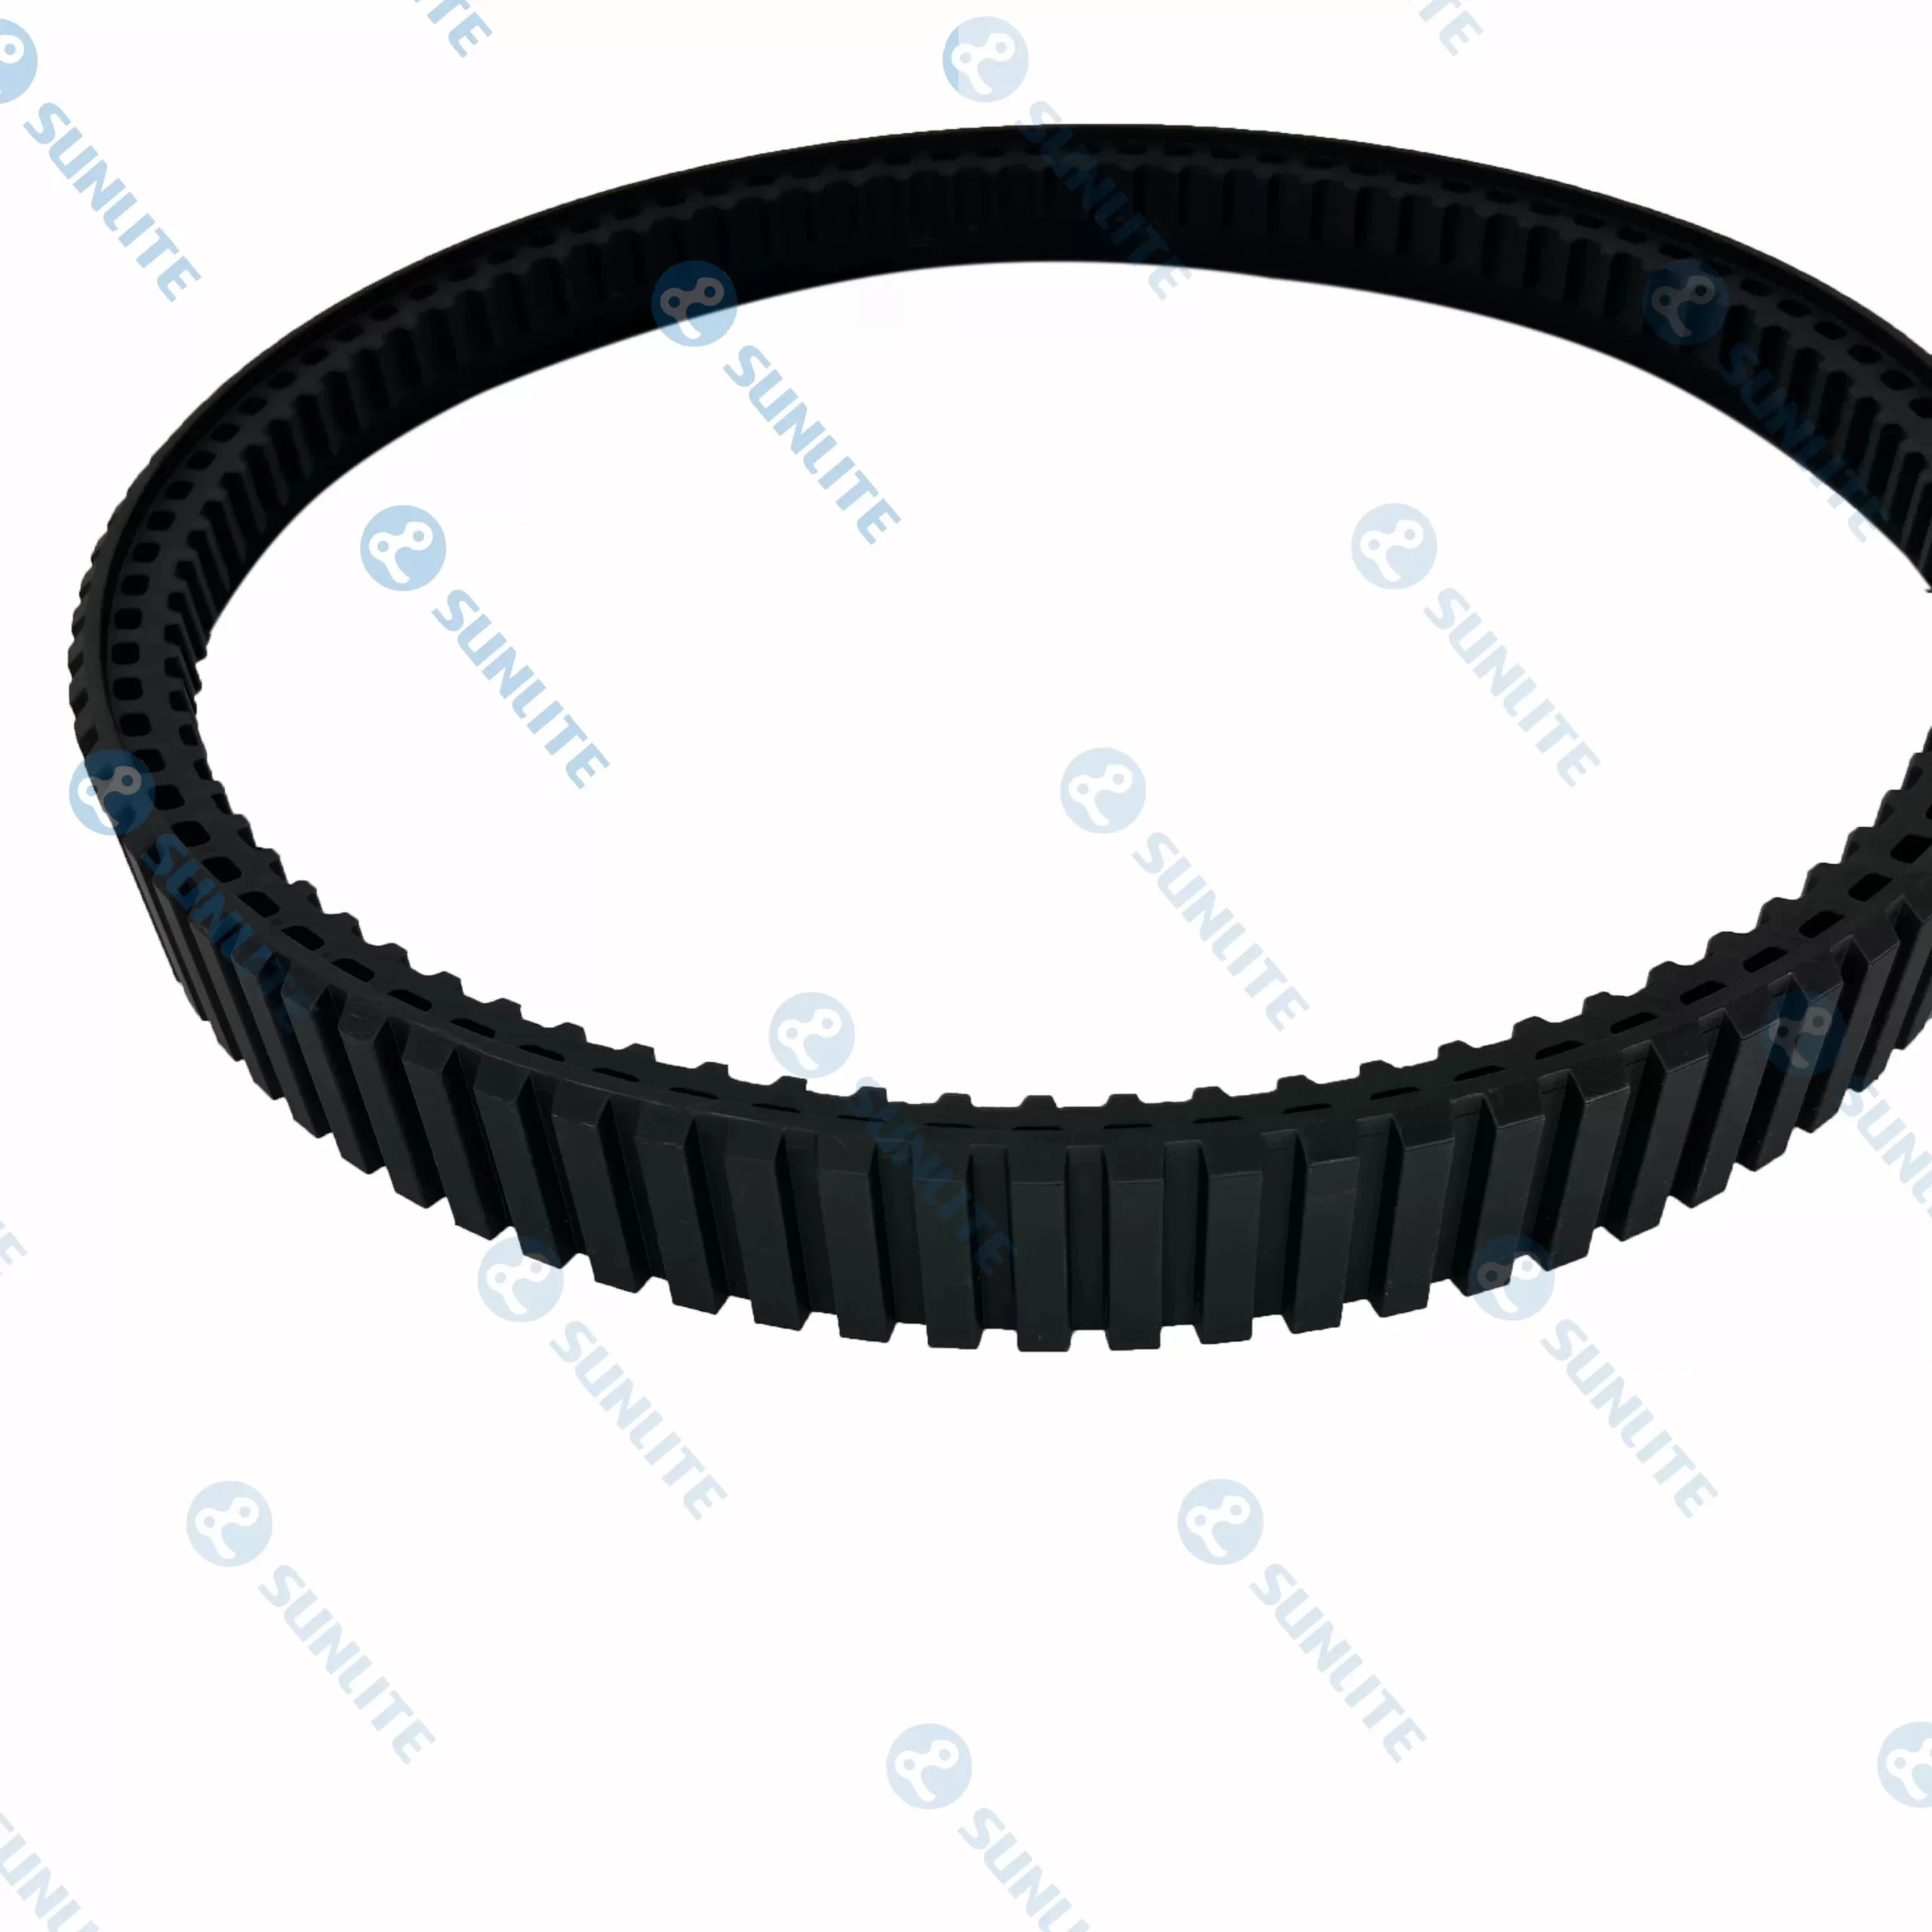
ʻO nā kumu hoʻokumu o ka hoʻolālā kiʻekiʻe robot track
Hoʻomaka ka neʻe ʻana ma ka ʻāina paʻakikī ma mua o ka huli ʻana o kahi kaʻa. Hoʻomaka ia ma ka papa kiʻi me hoʻolālā ala lopako . ʻAʻole like me ka ʻenehana kaʻa kuʻuna, pono nā robotics i kahi kaulike maʻalahi ma waena o ke kaumaha, ka hoʻohana ʻana i ka mana, a me ka "footprint" optimization. Pono ka hoʻolālā i hoʻokō maikaʻi ʻia no ka geometry kūloko o ka hui kaʻa, e hōʻoia i ka hana ʻana o nā sprockets kaʻa, idler, a me nā huila alanui i ke kūlike kūpono me ka maʻalahi o waho.
I loko o nā robotics kūikawā, ʻo ke kupapaʻu kūloko o ke ala he mea nui e like me ka hehi waho. Pono nā mea ʻenekinia e hoʻoholo i ka hoʻolālā ʻana i ka hoʻoulu ʻana—inā paha e hoʻohana i kahi ʻōnaehana hoʻopiha puna passive a i ʻole kahi hoʻololi hydraulic ikaika. ʻO ka pahuhopu o ke akamai hoʻolālā ala lopako ʻo ia ka mālama ʻana i kahi pānaʻi hoʻopili mau ʻoiai ke hele nei ka lopako i nā keʻakeʻa like ʻole e like me ka lāʻau hāʻule a i ʻole ke kaʻa. Ma ka hoʻohālikelike ʻana i kēia mau koʻikoʻi i ka wā o ka hoʻolālā ʻana, hiki i nā mea hoʻomohala ke pale i nā wahi hemahema maʻamau e like me nā ala "kiola" a i ʻole ka haʻalulu nui e hiki ke hoʻohaʻahaʻa i nā mea ʻike ma luna o ka papa e like me LIDAR a me nā kāmela wehewehe kiʻekiʻe.
Ke koho ʻana i kahi hoa hoʻolālā: ʻO ke kuleana o kahi mea hana Robot Track
Ke piʻi aʻe nei ka paʻakikī o nā paepae autonomous, ka pilina ma waena o kahi hui robotics a me kā lākou mea hana lopako track lilo i pōhaku kihi o ka pōʻaiapili hoʻomohala. ʻO ka hana ʻana i kahi ala no kahi robot nānā ʻana miliona miliona he mamao loa ia mai ka hana ʻana i nā kāʻei ʻoihana maʻamau. Pono ia i ka ʻike hohonu o ka kemika polymer a me ka hoʻoikaika ʻana i ke kūkulu.
ʻO kahi kūikawā mea hana lopako track hāʻawi i ka ʻike e pono ai ke koho i ka paʻakikī kahakai kūpono no ka lāʻau a me ka ikaika tensile kūpono no nā kaula hoʻoikaika kūloko, inā paha i hana ʻia me ke kila kila, Kevlar, a i ʻole nā fiber synthetic kūikawā. Hāʻawi kēia hui i ka hana ʻana i nā ala e hiki ke kū i nā pōʻino o ke kaiapuni, e like me nā pūhui ʻaila-ʻole no nā robots refinery a i ʻole ka lāʻau mākaʻikaʻi ʻole no nā drones palekana i loko. ʻO ka hiki ke hana prototype wikiwiki a hoʻololi i ke ʻano o ka lug-ʻo nā "niho" o ke ala-e ʻae i nā hui robotics e hoʻoponopono maikaʻi i kā lākou mau mīkini no nā ʻano ʻāina kikoʻī a i ʻole nā koi piʻi, e hoʻohuli i kahi kahua maʻamau i mea hana kūikawā.
ʻO ke kūlana kiʻekiʻe o nā mea i loko o nā lewa hoʻokūkū me nā Track Robot Rubber
ʻO ke koho ʻana i nā mea i loko o ka ʻōnaehana kaʻa ka pale mua i ka pōʻino o ke kaiapuni. Holoi lopako Rubber hāʻawi i kahi hoʻonohonoho kūʻokoʻa o nā mea maikaʻi ma mua o nā mea metala a i ʻole nā mea ʻē aʻe, e pili ana i ka dampening a me ka paʻa. I ka ʻimi ʻana a me ka hoʻopakele a i ʻole ka ʻike ʻana i ka pūʻali koa, ʻo ka noho mālie ke koi pinepine. Hoʻomoʻa maoli ka Rubber i ka paʻi metala o ke kaʻaahi kaʻa, e ʻae ana i ka neʻe malū ʻana i hiki ʻole ke loaʻa me nā loulou kila.
Eia kekahi, ke kūpaʻa wela o kēia wā nā ala lopako lāʻau he mea kupanaha ia o ka naauao waiwai. Hoʻokumu ʻia nā ʻōpala synthetic kiʻekiʻe e hiki ke maʻalahi i -40 ° C, e pale ana i ka haki ʻana i loko o nā polymers maʻamau, ʻoiai ke pale ʻana i ka hopena "hoʻomaʻamaʻa" i nā wahi wao nahele kahi e piʻi ai ka mahana o ka honua. Mālama kēia kūpaʻa i ka mālama ʻana o ka robot i ka hāʻawi ʻana i ka torque mau. Hāʻawi ka elasticity o ka rubber i kahi pae o ka "suspension" e pale ai i nā pahu pahu kūloko mai nā haʻalulu haʻalulu i ʻike ʻia i ka wā e hāʻule ai kahi robota mai kahi papa a paʻi paha i kahi mea huna i ka wikiwiki.
Hoʻonui i ke kūpaʻa a me ka hoʻopaʻa ʻana me nā kaʻaahi Tank no nā Robots
ʻOiai e hoʻāla paha ka huaʻōlelo i nā kiʻi o nā mīkini kaumaha, i kēia manawa hehi pahu no nā lopako he mau haku hana o ka ʻenehana māmā, kiʻekiʻe-traction. ʻO ka ʻōnaehana hoʻokele kaila "tank" - i hōʻike ʻia e kāna loop loop a me ka hiki ke hoʻokele skid-ua makemake ʻia no nā robotics no ka mea hāʻawi ia i kahi radius zero-turn. He mea nui kēia maneuverability i nā wahi paʻa e like me nā tunnels, warehouses, a i ʻole nā hale hiolo kahi i hoʻolako ʻole ʻia ai ka pōʻai huli kuʻuna.
ʻO ka maikaʻi o hehi pahu no nā lopako aia ma ka lug profile. No ka ʻāina palupalu e like me ka ʻōpala a i ʻole ka hau, pono nā hoe hohonu a ikaika e "ʻō" i ka honua a hāʻawi i ka manawa i mua. ʻO ka mea ʻē aʻe, no nā kaona o ke kaona, ʻoi aku ka palahalaha, ʻoi aku ka paʻa o ke ʻano o ka lug i hoʻonui ʻia ka pili ʻana o ka ʻili ma ka asphalt a me ka palaki, e pale ana i ka paheʻe a me ka hōʻemi ʻana i ka lole. Ma ka hoʻopilikino ʻana i kēia mau profiles, hōʻoia nā mea ʻenekinia e unuhi ʻia ka mana o ka robot i ka neʻe ʻana ma mua o ka pau ʻana i ka track-slip. Hoʻopili pololei kēia hana i ke ola pākaukau, hoʻonui i ka lōʻihi o ka misionari a hoʻonui i ka pono holoʻokoʻa o ka ʻōnaehana robotic.
ʻO ka Mechanical Synergy of Drive Components a me Robot Tracks
ʻO ka manaʻo kuhihewa maʻamau i ka robotics ʻo ke ala he mea kaʻawale. I ka ʻoiaʻiʻo, ka hana ʻana o nā ala ʻōpala maʻamau hilinaʻi nui ʻia i ka synergy mechanical me nā wili kūloko a me nā sprockets hoʻokele. Pono e hoʻohālikelike pono nā "huki hoʻokele" i loko o ke ala me ka pitch o ka sprocket e pale ai i ka "lele niho" ma lalo o ke kiʻekiʻe kiʻekiʻe.
Hou hoʻolālā ala lopako hoʻokomo pinepine i nā ʻōnaehana "WAENA-drive" a i ʻole "bridge-drive" e hoʻopaʻa pono i ke ala i ka wā o ka hoʻoikaika ʻana. Ke huli ka lopako i kahi, nui loa nā ʻaoʻao e hoʻāʻo nei e huki i ke ala mai nā huila. Ma ka hoʻohui ʻana i nā ʻēheu alakaʻi i loko o ka hoʻoheheʻe ʻana i ka lāʻau, hiki i nā mea hana ke hōʻoia i ka hoʻomau ʻana o ke ala i ke kikowaena ʻoiai ke piʻi nei ka robot ma kahi pali pali. ʻO kēia hilinaʻi mechanical ka mea e hiki ai i nā mea hoʻohana ke hilinaʻi i kā lākou mau mīkini ma nā wahi "no-go" kahi i hiki ʻole ai ke hoʻihoʻi lima ʻia o kahi robot i hoʻopaʻa ʻia.
ʻO ka hoʻonui wikiwiki ʻana o ka ʻoihana robotics ua neʻe loa ma mua o nā prototypes laboratory standardized.